18. Funkcje wypukłe i wklęsłe.
Treści kształcenia. Pojęcie funkcji (intuicyjne, nie jako relacji), argumenty, wartości, dziedzina, przeciwdziedzina, zbiór wartości. Funkcje monotoniczne, wypukłe, parzyste, nieparzyste, okresowe. Iniekcje, suriekcje i bijekcje. Przegląd podstawowych funkcji elementarnych (afiniczna, kwadratowa, wykładnicza, logarytmiczna (teoria obliczeń), trygonometryczne), ich wykresy i własności.
Efekty kształcenia. Student potrafi i określać własności podstawowych funkcji, które napotyka w informatyce.
W ostatniej części poświęconej funkcjom zdefiniujemy jeszcze jeden użyteczny typ własności.
Być może pamiętamy ze szkoły pojęcia wypukły i wklęsły. Pojawiały się one przy okazji kątów oraz wielokątów. Kątem wypukłym nazywano taki kąt na płaszczyźnie, którego miara nie przekraczała . W przeciwnym razie mówiono o kącie wklęsłym. Z kolei czworokąt, którego wszystkie kąty wewnętrzne miały miarę mniejszą niż , nazywano czworokątem wypukłym. Jeśli zaś posiadał on jeden kąt wklęsły, wówczas nazywano go czworokątem wklęsłym. Ponadto w czworokącie wypukłym wybierając dowolną parę punktów leżących wewnątrz czworokąta, odcinek łączący te punkty zawarty był w czworokącie.
Równanie parametryczne prostej i odcinka
Aby lepiej zrozumieć definicję funkcji wypukłych i wklęsłych, wprowadzimy równanie parametryczne prostej i odcinka na płaszczyźnie. Przypuśćmy, że dane są na płaszczyźnie punkty i . Wówczas każdy punkt o współrzędnych
należy do prostej . Odwrotnie, dla każdego punktu prostej istnieje taka liczba , że powyższa para liczb wyznacza współrzędne tego punktu w układzie kartezjańskim.
Parametr interpretować możemy jako czas (tu czas może przyjmować wartości ujemne), zaś i jako współrzędne położenia punktu materialnego, poruszającego się po odpowiedniej linii (w tym przypadku prostej) w czasie. Tego typu równanie, w którym współrzędne punktu wyrażone są jako (ciągłe) funkcje parametru , nazywamy równaniami parametrycznymi linii.
Zatem równanie (1) przedstawia parametryczne równanie prostej.
Zauważmy, że dla mamy , zaś gdy , to . Ponadto, dla punkt wyznaczony równaniami (1) znajduje się wewnątrz odcinka, zaś dla punkt znajduje się poza odcinkiem . Liczby oraz stojące przy parametrze są współrzędnymi wektora . Zatem ustala kierunek poruszania się “od punktu do punktu ”, przy czym prędkość wynosi , bo drogę między punktami pokonujemy w czasie .
Wykonując drobne przekształcenia w równaniu (1), dostajemy
Równanie to (oraz równanie (1)) dla nazywamy parametrycznym równaniem odcinka o końcach , .
Przykład 1.
Odcinek o końcach i ma równanie parametryczne postaci
Środkiem tego odcinka jest punkt , którego współrzędne uzyskamy, wstawiając w powyższym równaniu wartość . Jeśli wstawimy wartość , otrzymamy współrzędne takiego punktu , że . Dzieli on odcinek w stosunku . Ogólnie, współrzędne punktu dzielącego odcinek w stosunku określają wzory
które uzyskamy, wstawiając w równaniu (2).
Przykład 2.
Aby zapisać równanie prostej w postaci parametrycznej, możemy wyznaczyć współrzędne dwóch dowolnych punktów tej prostej i podstawić ich współrzędne do równania parametrycznego. Możemy też zauważyć, że “kierunek ruchu punktu” jest zgodny z kierunkiem wektora o współrzędnych , który wiąże jednostkowy wzrost argumentu funkcji liniowej z odpowiadającym mu wzrostem wartości o 4. Pozostaje uwzględnić “punkt startowy”, czyli dowolny punkt prostej. Reasumując, otrzymujemy równanie następującej postaci:
Z powyższego przykładu wynika jeszcze jeden prosty fakt. Dociekliwy czytelnik z pewnością dostrzegł, że dla funkcji naturalną parametryzacją linii wyznaczającej jej wykres jest:
Przykład 3.
Jak pamiętamy, nie wszystkie linie na płaszczyźnie można opisać równaniem . Jedną z takich linii jest okrąg, który, jak pamiętamy ze szkoły, ma równanie
gdzie jest środkiem okręgu, zaś jest jego promieniem. Dla uproszczenia przyjmijmy i . Z definicji funkcji sinus i cosinus wiemy, że dla dowolnego kąta o mierze łukowej funkcje sinus i cosinus wyrażają odpowiednio ilorazy i , gdzie i są współrzędnymi punktu z okręgu. Uwzględniając , otrzymujemy równanie parametryczne okręgu jednostkowego o środku w :
Jakie równanie parametryczne będzie miał dowolny okrąg?
Funkcje wypukłe i wklęsłe
Jeśli , to liczby i ze wzoru (2) nazywamy kombinacjami wypukłymi odpowiednio i oraz i . Możemy to zapisać jeszcze inaczej: Kombinacją wypukłą liczb i nazywamy liczbę postaci:
gdzie i są dowolnymi nieujemnymi liczbami rzeczywistymi spełniającymi warunek .
Def. Niech będzie przedziałem lub . Funkcję nazywamy wypukłą w , gdy dla dowolnej kombinacji wypukłej liczb spełniony jest warunek
Funkcję nazywamy wklęsłą w , gdy dla dowolnej kombinacji wypukłej liczb spełniony jest warunek
Funkcje wypukłe i wklęsłe - interpretacja geometryczna
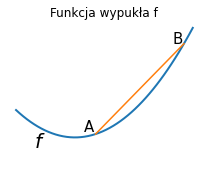
Jeśli przyjmiemy , oraz , , to ze wzorów (2) i (4) łatwo dedukujemy, że wykres funkcji wypukłej nie przecina i leży poniżej odcinka łączącego dowolne dwa punkty i należące do wykresu funkcji . Uściślijmy, że przez przecięcie rozumiemy tu sytuację, w której po obu stronach odcinka znajdują się punkty należące do wykresu .
Analogicznie porównując wzory (2) i (5), wnioskujemy, że wykres funkcji wklęsłej nie przecina i znajduje się powyżej odcinka łączącego dowolne dwa punkty i należące do wykresu funkcji .
import numpy as np
import matplotlib.pyplot as plt
%matplotlib inline

x = np.linspace(-1, 2)

plt.figure(1, figsize=(3, 2.5))
plt.clf()

# A convex function
plt.plot(x, x**2, linewidth=2)
plt.text(-.7, -.6**2, '$f$', size=20)

plt.plot([.35, 1.85], [.35**2, 1.85**2])
plt.text(.35 - .2, .35**2 + .1, 'A', size=15)
plt.text(1.85 - .2, 1.85**2, 'B', size=15)

plt.title('Funkcja wypukła f')
plt.ylim(ymin=-1)
plt.axis('off')
plt.tight_layout()


# Not-convex function
plt.figure(2, figsize=(3, 2.5))
plt.clf()
plt.plot(x, x**2 + np.exp(-5*(x - .5)**2), linewidth=2)
plt.text(-.7, -.6**2, '$f$', size=20)
#plt.plot([0,1], [np.exp(-5*(.5)**2),1 +np.exp(-5*(.5)**2)])
plt.text(0, -0.2, 'A', size=15)
plt.text(0.7+np.exp(-5*(.5)**2),0.35 + np.exp(-5*(.5)**2), 'B', size=15)
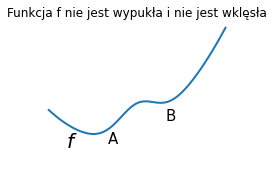
plt.title('Funkcja f nie jest wypukła i nie jest wklęsła')
plt.ylim(ymin=-1)
plt.axis('off')
plt.tight_layout()


plt.show();
x = np.linspace(0,3)
plt.figure(2, figsize=(3, 2.5))
plt.clf()
plt.plot(x, x**0.5, linewidth=2)
plt.text(-0.35, 0, '$f$', size=20)
plt.plot([0, 2.89], [0,1.7])
plt.text(0, -.35, 'A', size=15)
plt.text(2.89, 1.2, 'B', size=15)
plt.title('Funkcja wklęsła f')
plt.ylim(ymin=-1)
plt.axis('off')
plt.tight_layout()

plt.show();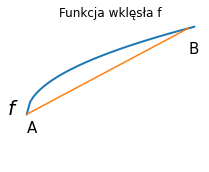
Wybór nazewnictwa dla zdefiniowanych funkcji wypukłych i wklęsłych staje się jasny, gdy wprowadzimy pojęcie nadwykresu funkcji.
Def. Nadwykresem funkcji nazywamy zbiór
Teraz definicję funkcji wypukłych i wklęsłych możemy wyrazić następująco: funkcja jest więc wypukła, gdy jej nadwykres jest zbiorem wypukłym. Z kolei jest wklęsła, gdy jej podwykres jest zbiorem wypukłym.
Podobnie jak w przypadku funkcji monotonicznych w klasie funkcji wypukłych wyodrębnia się pewne (analogiczne) podklasy.
Gdy we wzorach (4) i (5) dla oraz zmienimy nierówności nieostre na ostre, będziemy mówili o funkcjach ściśle wypukłych i ściśle wklęsłych.
W literaturze funkcjonują również nazwy funkcja wypukła w górę i funkcja wypukła w dół, oznaczające odpowiednio funkcję wklęsłą i wypukłą.
Przykłady funkcji wypukłych i wklęsłych
Udowodnienie z definicji, że dana funkcja jest wklęsła bądź wypukła dla wielu funkcji elementarnych byłoby trudne. Efektywne narzędzia do badania wypukłości/wklęsłości funkcji daje analiza matematyczna. Znajomości wykresów funkcji elementarnych dają nam pewną intuicję, do której z klas należą dane typy funkcji.
Funkcja liniowa jest jednocześnie funkcją wypukłą i wklęsłą. Nie jest ona ściśle wypukła.
Funkcja kwadratowa - znajomość wykresu funkcji kwadratowej pozwala nam mieć intuicję, że dla jest wypukła, zaś dla jest wklęsła. Sprawdzenie tego (z definicji) jest dosyć wymagające rachunkowo. Nie da się jednoznacznie odpowiedzieć, jakiego typu funkcją (wklęsłą czy wypukłą) jest dowolny wielomian stopnia wyższego niż dwa.
Funkcja potęgowa czyli funkcja postaci
jest wypukła, gdy lub , oraz wklęsła dla . Zauważmy, że dla pewnych funkcje potęgowe mogą być zdefiniowane na całym zbiorze liczb rzeczywistych (np. ). Wówczas zmienia się typ wypukłości na .
Funkcja wykładnicza jest funkcją wypukłą dla dowolnego i w .
Funkcja logarytmiczna jest funkcją wklęsłą w , gdy , zaś dla jest wypukła w tym przedziale.
Funkcje trygonometryczne - funkcja sinus jest wypukła w każdym przedziale postaci , , zaś w każdym przedziale postaci , funkcja sinus jest wklęsła. Funkcja tangens jest wklęsła w każdym przedziale postaci , , zaś wypukła w każdym przedziale postaci , . Podobne opisy otrzymujemy dla funkcji cosinus i cotangens z odpowiednich wzorów redukcyjnych.
Przykład 4.
Zastanówmy się, czy i jak własność wypukłości/wklęsłości “przenosi się” na funkcje powstałe przez operacje na innych funkcjach wklęsłych/wypukłych.
Przypuśćmy, że są funkcjami wypukłymi. Wówczas funkcja jest funkcją wypukłą. Istotnie dla oraz nieujemnych i takich, że mamy
Przypuśćmy, że funkcja jest rosnącą i wypukłą bijekcją. Pokażemy, że funkcja odwrotna do jest wklęsła. Niech i niech dla nieujemnych liczb i . Istnieją takie, że i . Wówczas
zatem funkcja odwrotna do jest wklęsła.
W podobny sposób można pokazać, że złożenie dwóch funkcji wypukłych, przy czym funkcja zewnętrzna jest rosnąca, jest funkcją wypukłą (ćwiczenie).
A jak zmienia się wypukłość danej funkcji, gdy przemnożymy ją przez stałą? - rozważyć różne przypadki.
Zastosowanie funkcji wypukłych i wklęsłych.
Wprost z definicji funkcji wypukłej i wklęsłej wynika, że możemy kontrolować (z góry dla wypukłej, z dołu dla wklęsłej) wartość funkcji w przedziale, gdy znamy wartości na końcach tego przedziału. Badanie zmienności funkcji obejmuje także badanie wypukłości i wklęsłości oraz tzw. punktów przegięcia. Cechy te pomagają lepiej rozumieć geometryczne własności wykresu funkcji.
Jedną z fundamentalnych własności zachodzących dla funkcji wypukłych jest nierówność Jensena.
Twierdzenie (Nierówność Jensena). Niech będzie funkcją wypukłą. Wówczas dla dowolnych liczb nieujemnych i takich, że oraz dla dowolnych zachodzi nierówność
Ponieważ założenie może się wydawać z pozoru “dosyć szczególną okolicznością”, możemy wykonać podstawienie
Wniosek. Niech będzie funkcją wypukłą. Wówczas dla dowolnych liczb nieujemnych , nie wszystkich równych zeru, oraz dla dowolnych zachodzi nierówność:
gdzie .
Przykład 5.
Zastosujmy nierówność z powyższego wniosku do funkcji i przyjmując oraz dla dla dodatnich liczb . Wówczas
Z elementarnych własności funkcji wykładniczej i logarytmicznej dostajemy nierówność
zwaną nierównością między średnią arytmetyczną i geometryczną.
Jeśli w ostatniej nierówności dokonamy podstawienia , to dostaniemy nierówność
równoważnie
zwaną nierównością między średnią harmoniczną a geometryczną.
Przykład 6.
Jak już zaznaczyliśmy, z definicji funkcji wklęsłych i wypukłych wynika, że możemy “kontrolować” ich wartości wewnątrz przedziału, znając ich wartości na końcach przedziału. Zilustrujmy to przykładem funkcji , o której wiemy, że jest wklęsła w . Spróbujmy oszacować wartość . Wiemy, że oraz . Aby przedstawić 450 jako kombinację wypukłą liczb 441 i 484, rozwiązujemy równanie:
z którego mamy . Ostatecznie
Jak się okazuje, daje nam to całkiem dobre przybliżenie (patrz poniżej).
((21 * 34/43) + (22* 9/43))21.209302325581397err = np.sqrt(450) - ((21 * 34/43) + (22* 9/43))
err0.003901110015029019W ramach ćwiczenia można w podobny sposób oszacować .